轉動慣量變小,角速度就必須增加
角動量守恆
用桌上繩拉小球與雙臂砝碼兩種 3D 實驗,重現滑冰選手收手後加速旋轉的物理。
一、問題與學習目標
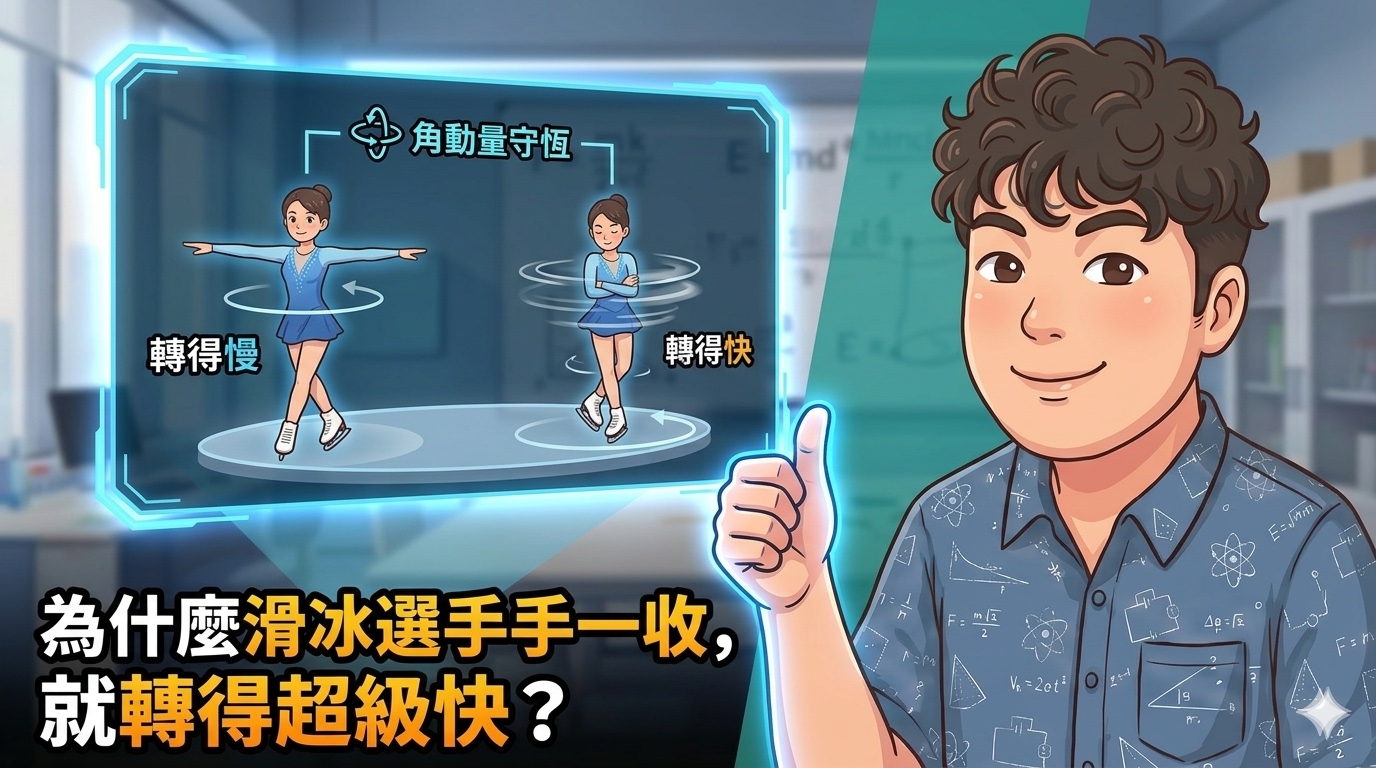
滑冰選手收起雙臂,為什麼會轉得更快?
滑冰選手收起雙臂後,旋轉速度明顯增加。這不表示角動量變大:若合外力矩可忽略,角動量保持不變,身體的質量分布改變了,轉動慣量與角速度就必須一起調整。
這篇用桌上繩拉小球與對稱雙臂砝碼兩種 3D 情境,把半徑 \(r\)、切線速度 \(v\)、角速度 \(\omega\) 與角動量 \(L\) 連起來。先預測半徑縮小後各物理量如何變化,再由模型讀值核對,最後區分角動量守恆與動能守恆。
學習目標
- 使用 \(L=I\omega\) 連結角動量、轉動慣量與角速度。
- 判斷合外力矩為零時角動量是否守恆。
- 預測旋轉半徑改變後角速度與切線速度的變化。
- 比較單一質點與對稱雙臂系統的轉動慣量。
- 解釋滑冰、跳水與彗星軌道中的角動量守恆。
二、核心概念與原理
先確認外力矩,再連結轉動慣量與角速度
沒有合外力矩時,系統角動量保持不變;轉動慣量下降,就由角速度上升補償。
半徑縮小會讓 \(I\propto r^2\) 快速下降,因此 \(\omega\) 必須快速增加,才能讓 \(L\) 不變。
角動量
角動量描述系統旋轉狀態,方向沿旋轉軸。
角動量守恆
成立條件是系統所受合外力矩為零。
圓周運動質點
角動量的等價寫法
- 角動量,單位 \(\mathrm{kg\cdot m^2/s}\)。
- 角速度;\(v\) 是切線速度。
- 旋轉半徑;質點轉動慣量 \(=mr^2\)。
半徑改變時
單一質點守恆關係
對稱雙臂系統
若 \(r\) 縮小為一半,\(I=2mr^2\) 變為四分之一,\(\omega\) 增加為四倍。
三、操作與實驗
保持質量與角動量,比較半徑收縮前後
在同一個 3D 模擬器中切換「繩拉向心力」與「雙臂角動量」,比較兩種半徑收縮情境。
兩種模式各自採用固定角動量的模型,切換模式不是把同一系統的角動量接續下去。比較半徑時保持質量不變;質量滑桿是比較不同模型設定,不代表實際把質量加入旋轉中的物體。向量採示意縮放,精確比例請看面板讀值。
操作提示:先改變旋轉半徑,再切換雙臂模式;開啟向量顯示,比較 \(r\)、\(v\)、\(\omega\) 與 \(L\)。
操作任務與實驗步驟
拉短桌上小球的半徑
先預測:保持質量不變、拉短半徑,切線速度與角速度會怎樣改變? 在繩拉模式逐步減小 \(r\),記錄切線速度與角速度。
核對角動量數值
先預測:轉速變快時,角動量也會變大嗎? 比較操作前後的 \(L\),確認在模擬條件下保持不變。
切換雙臂角動量
先預測:兩個相同砝碼同時收縮,總轉動慣量怎樣改變? 讓兩個對稱砝碼同時向內移,觀察旋轉速度。
把半徑縮小為一半
先預測:半徑減半,角速度會變成兩倍還是四倍? 在雙臂模式保持每個砝碼質量不變,把半徑由 2.0 m 調為 1.0 m,核對角速度與切線速度的倍數。可以先暫停旋轉讀值,再繼續觀察轉速。
切換觀察視角與向量
先預測:位置、速度與角動量向量各指向哪裡? 從固定視角與跟隨砝碼視角比較運動描述,並辨認角動量方向。
四、觀察與解釋
半徑縮小,角速度增加
保持質量不變,把質點或對稱砝碼向旋轉軸移近,轉動慣量會下降。在合外力矩為零、角動量守恆的條件下,\(L=I\omega\) 中的 \(L\) 不變,\(\omega\) 就必須增加。這也是滑冰選手收手轉快的原因;轉得更快,不能單獨拿來判斷角動量增加。
平方關係讓變化很明顯
本篇兩種模型的轉動慣量都與 \(r^2\) 成正比。質量保持不變、半徑減半時,轉動慣量變成四分之一,角速度變成四倍;切線速度則由 \(v=r\omega\) 得到兩倍。比較時只改半徑,並以數據面板核對比例,避免把示意向量的縮放或長度上限當成實際數值。
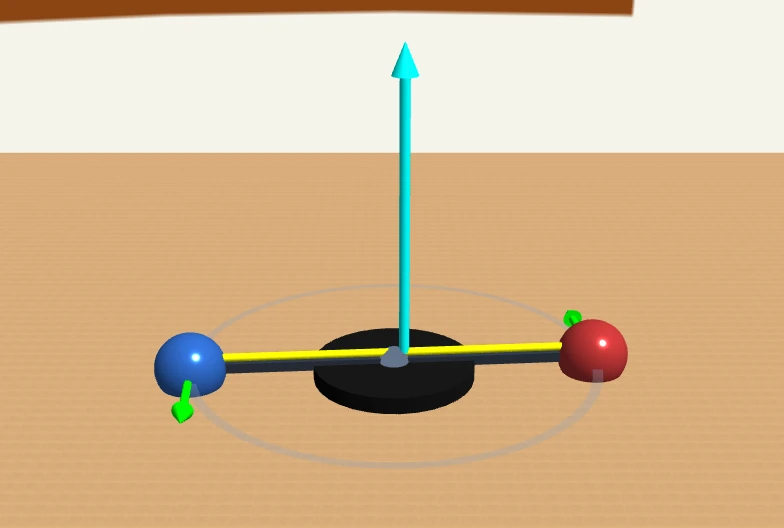
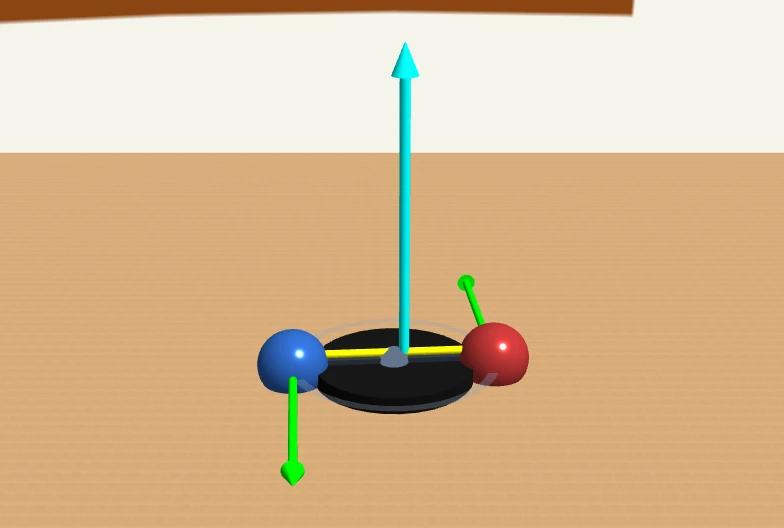
角動量方向沿旋轉軸
位置向量由旋轉軸指向質點,切線速度沿圓周切線,兩者位於旋轉平面內;角動量方向依右手定則,垂直於該平面。固定視角與跟隨砝碼視角只是觀察方式不同。收縮時拉繩者或身體肌肉需要做功,因此角動量保持不變,轉動動能仍可以增加。
常見錯誤與迷思
五、整理與應用
重點整理
- 角動量可寫成 \(L=I\omega\)。
- 合外力矩為零時,系統角動量守恆。
- 質點轉動慣量為 \(I=mr^2\)。
- 半徑縮小會降低轉動慣量並提高角速度。
- 對稱雙臂系統的轉動慣量為 \(2mr^2\)。
延伸思考與挑戰題
- 繩拉模式中,質量從 \(3\) 增加到 \(6\ \mathrm{kg}\),半徑從 \(30\) 縮到 \(15\ \mathrm{m}\),且 \(L_0=2700\ \mathrm{kg\cdot m^2/s}\)。求 \(v\) 與 \(\omega\)。
- 雙臂模式把半徑從 \(2.5\) 縮到 \(1.0\ \mathrm{m}\),角速度增加幾倍?
- 說明跳水選手伸直、縮成團、落水前再伸直三階段的角速度趨勢。
- 彗星靠近太陽時為什麼變快、遠離時變慢?請從太陽重力對太陽的力矩為零說明。