多一個空間方向,守恆定律仍然用同一套方法
三維碰撞
在可旋轉的立體空間中設定兩球的質量、位置與三方向速度,從一維對心、二維擦撞一路比較到真正的三維斜向交會。
一、問題與學習目標
畫面上兩球交會,就代表真的撞到了嗎?
從某個角度看,兩球的路徑像是交叉了;轉一下視角,卻可能發現它們位於不同深度。判斷碰撞不能只看螢幕投影,還要確認同一時刻兩個球心的空間距離。
這篇延續一維與二維碰撞,先用三組預設情境建立空間感,再暫停並旋轉、平移或縮放視角。確認實際接觸之後,把總動量拆成三個方向核對,最後用球心連線解釋速度向量如何改變。
學習目標
- 將三維動量拆成 \(x\)、\(y\)、\(z\) 三個分量。
- 分別檢查三方向的動量守恆。
- 比較一維對心、二維擦撞與三維斜向碰撞。
- 說明改變觀察視角不會改變碰撞的物理結果。
- 觀察質量比與恢復係數如何影響碰後速度。
二、核心概念與原理
先確認空間中的接觸,再拆開三個動量分量
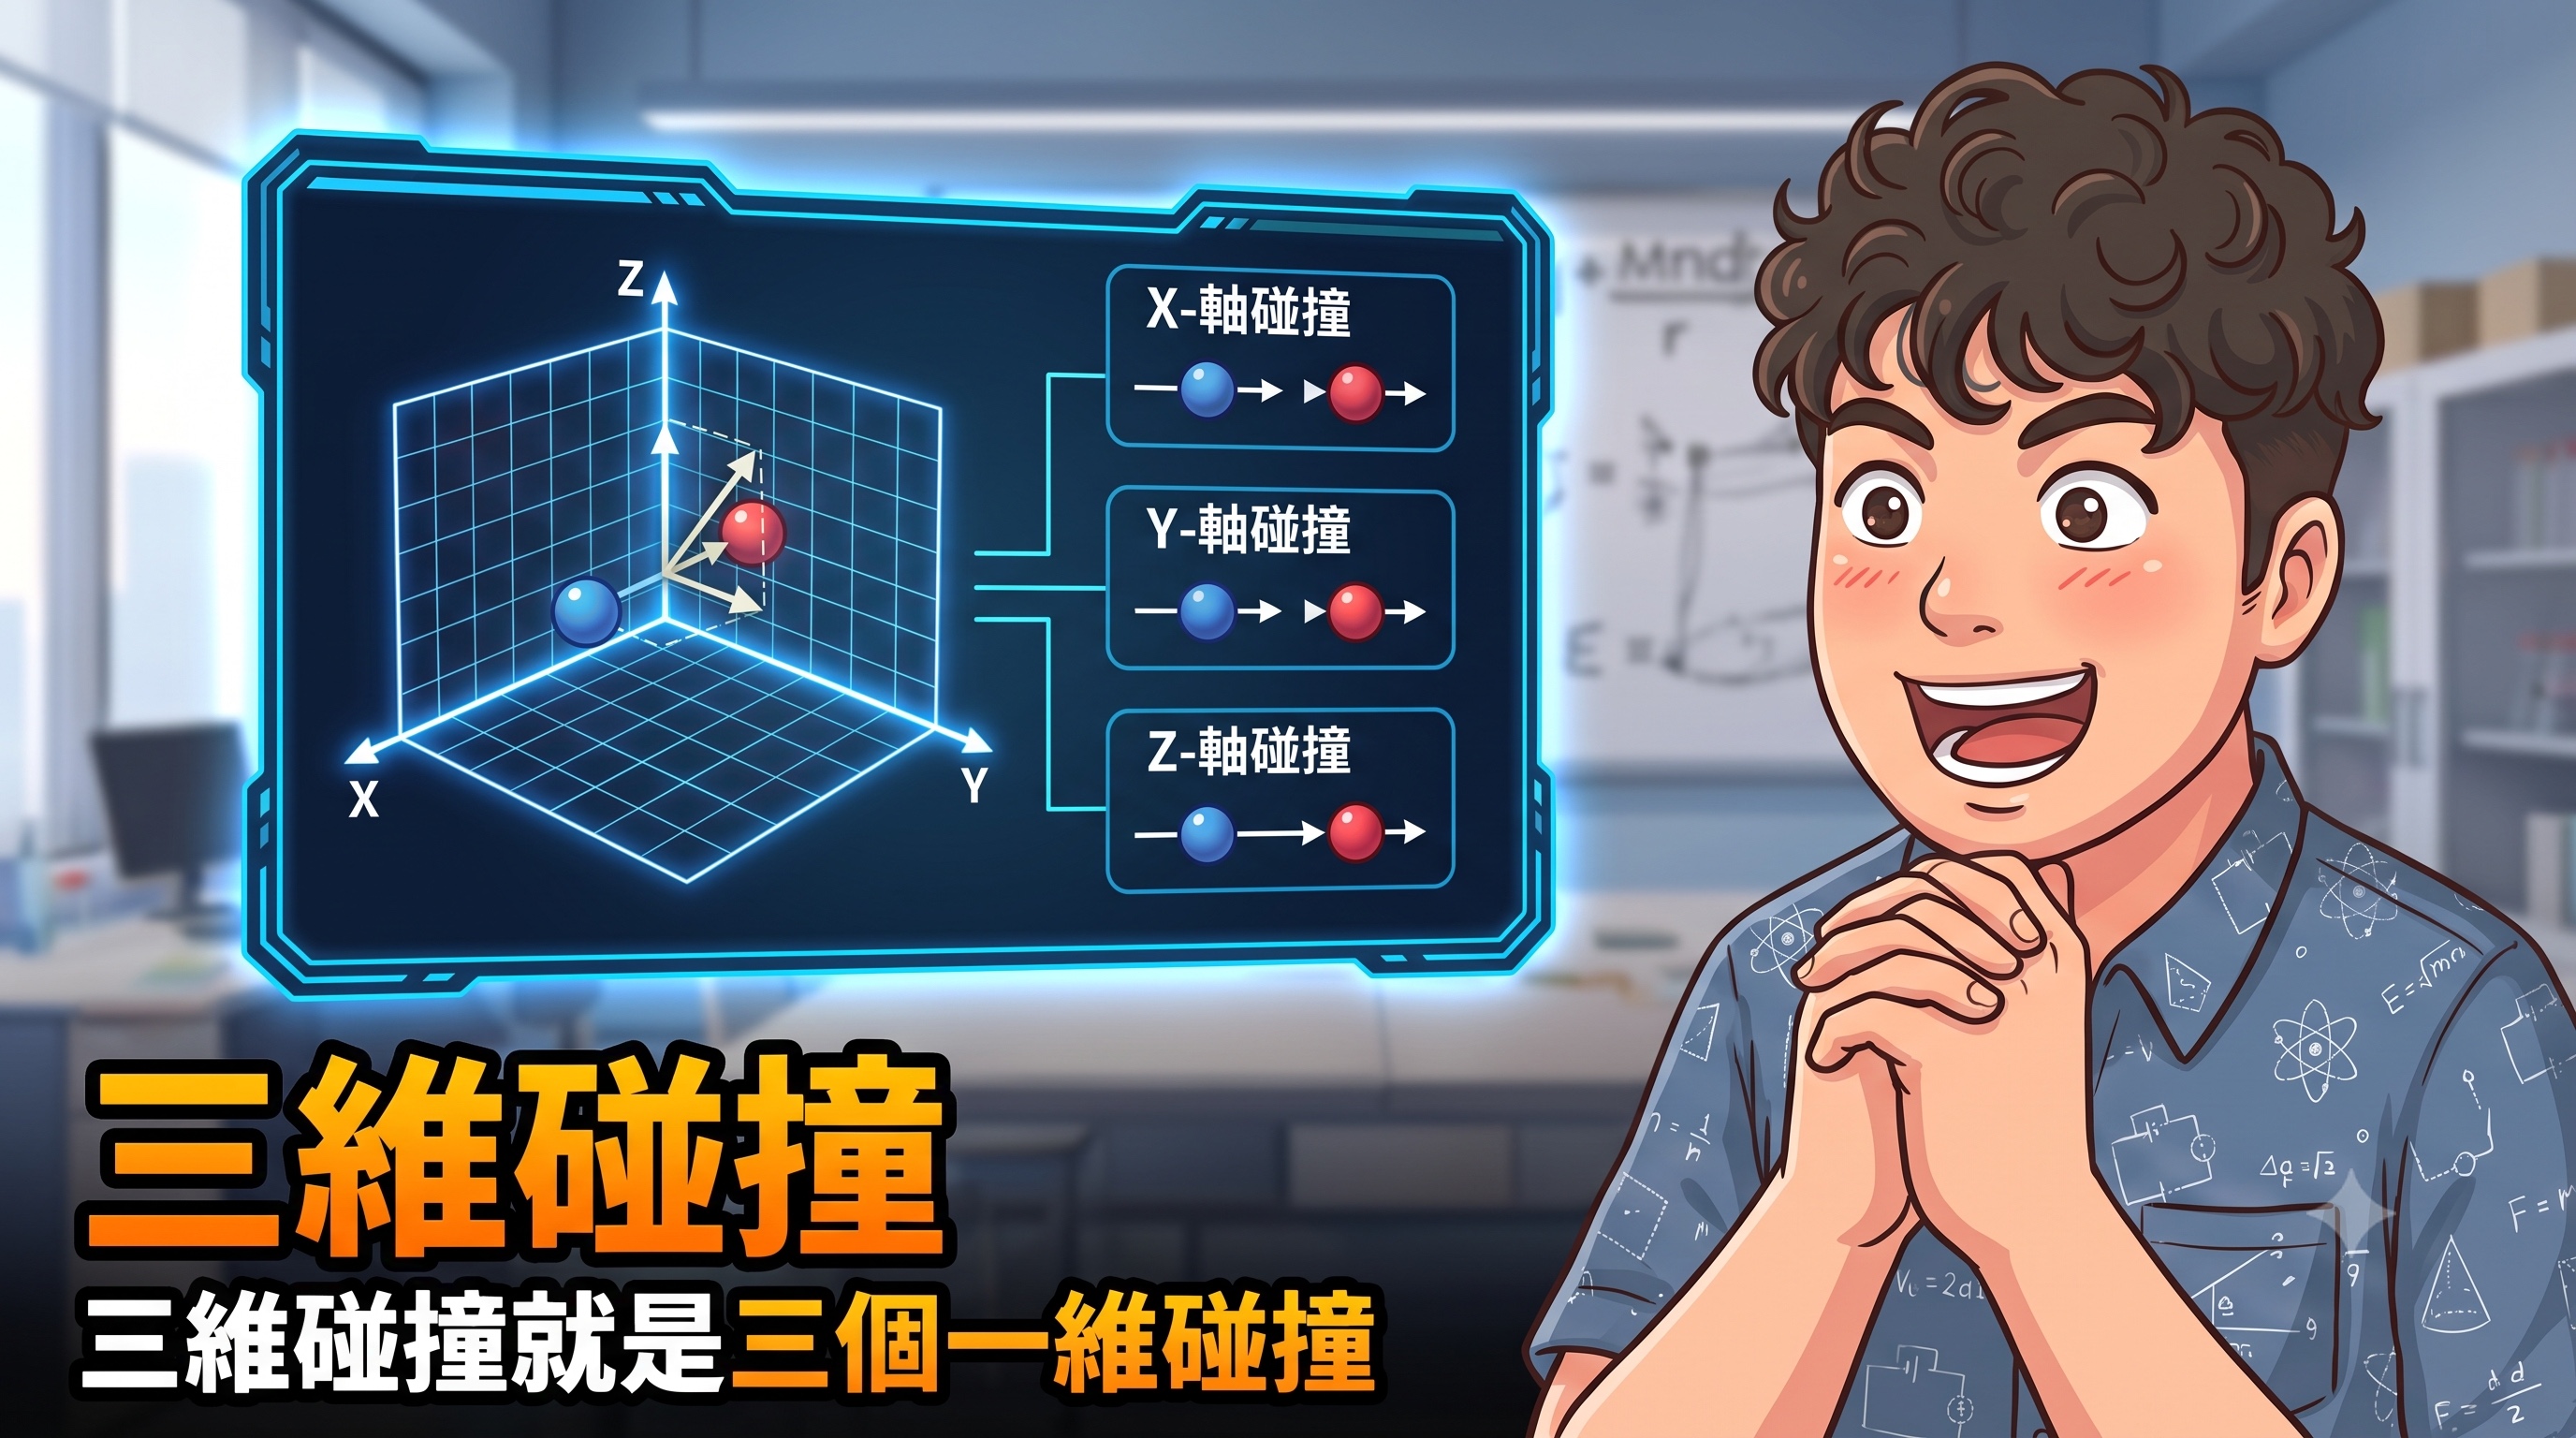
三維碰撞的向量守恆式只有一條,但可以拆成三條分量方程。
立體碰撞不是新的守恆定律,而是把同一個動量向量分別投影到三個互相垂直的方向。
向量動量守恆
只要碰撞期間合外力衝量可忽略,三維總動量向量保持不變。
碰撞法線
球面碰撞的衝量沿兩球心連線方向作用。
三方向分量守恆
空間動量方程
三個分量獨立檢查,但它們共同組成同一個三維動量 。
速度如何沿碰撞法線改變?
以下採理想光滑球模型,不考慮碰撞摩擦或自轉;法線取接觸瞬間的球心連線。守恆式也以碰撞期間外力衝量可忽略為前提。
對理想光滑球而言,碰撞衝量只有法線方向。可先把兩球相對速度投影到 , 依質量與恢復係數 求出衝量,再把速度向量更新。
恢復係數的法線關係
三、操作與實驗
先暫停,再轉動視角核對同一個碰撞狀態
使用預設情境或自行設定兩球的質量、位置、三方向速度與恢復係數,再自由旋轉視角觀察碰撞。
三個預設會同時更換多項初始條件,適合認識不同情境,不能直接當作只改維度的數值比較。要核對視角效果,先暫停再旋轉;要比較恢復係數,重置後保持質量、位置與初速度相同,只改 e。
操作提示:左鍵拖曳旋轉視角,右鍵拖曳平移,滾輪縮放;迷失方向時使用「視角歸位」。
操作任務與實驗步驟
-
從一維對心情境開始
先預測:轉動攝影機後,同一直線上的運動會變成另一種碰撞嗎? 選擇「1D 對心」,從不同視角確認兩球路徑仍在同一直線。
-
切換到二維擦撞
先預測:從不同角度看擦撞,哪個分量最容易被投影隱藏? 選擇「2D 擦撞」,旋轉攝影機比較俯視與側視投影。
-
觀察三維斜向交會
先預測:兩球在畫面上靠近時,是否已經滿足空間接觸條件? 選擇「3D 斜向交會」,確認兩球在 \(x\)、\(y\)、\(z\) 三方向都有位置或速度差。
-
改變質量比與恢復係數
先預測:只降低恢復係數,碰後法線相對速度會怎樣改變? 比較等質量與懸殊質量,再把 \(e\) 從 \(1\) 降低,觀察碰後相對速度。
-
使用視角歸位
先預測:視角歸位會改變球的位置或速度嗎? 任意旋轉、平移和縮放後按下歸位,確認能重新建立方向感。
四、觀察與解釋
維度增加,方法不變
只要碰撞期間合外力衝量可忽略,總動量向量就保持不變。從一維到三維,增加的是要核對的分量;\(x\)、\(y\)、\(z\) 方向各有一條方程,三個分量共同描述同一個空間向量,不能把不同方向的數值混在一起抵銷。
視角可能隱藏深度
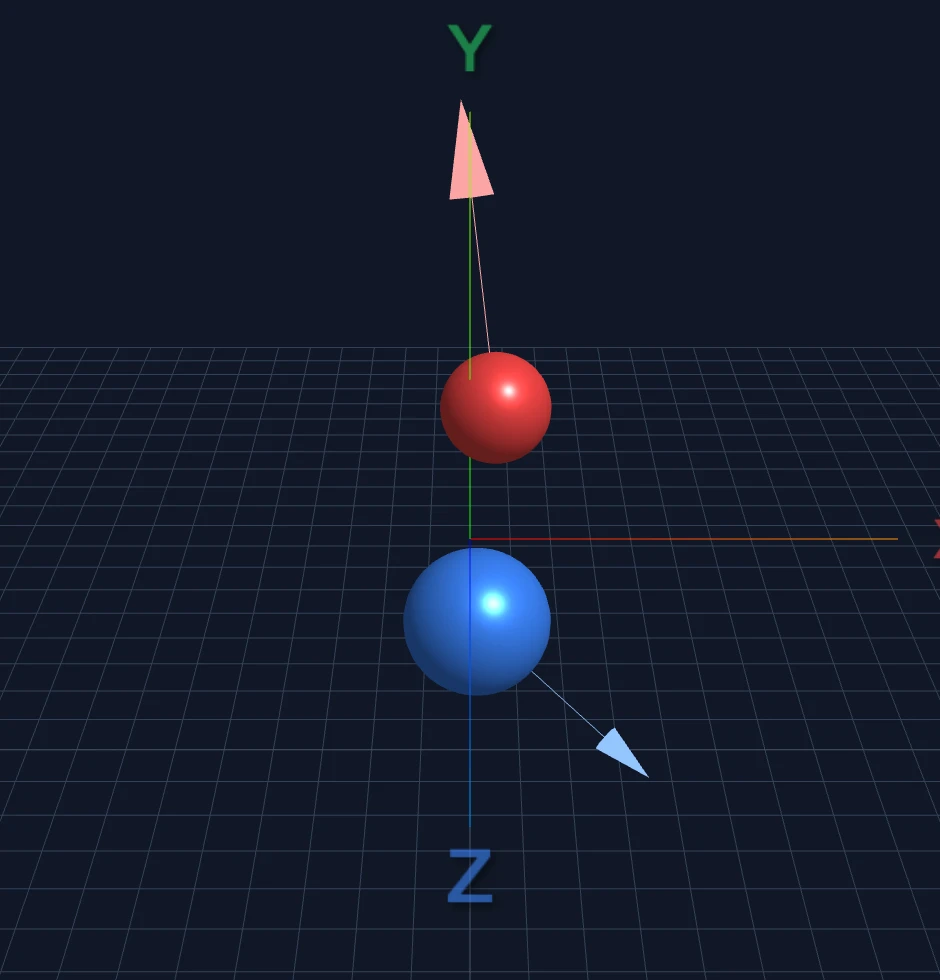
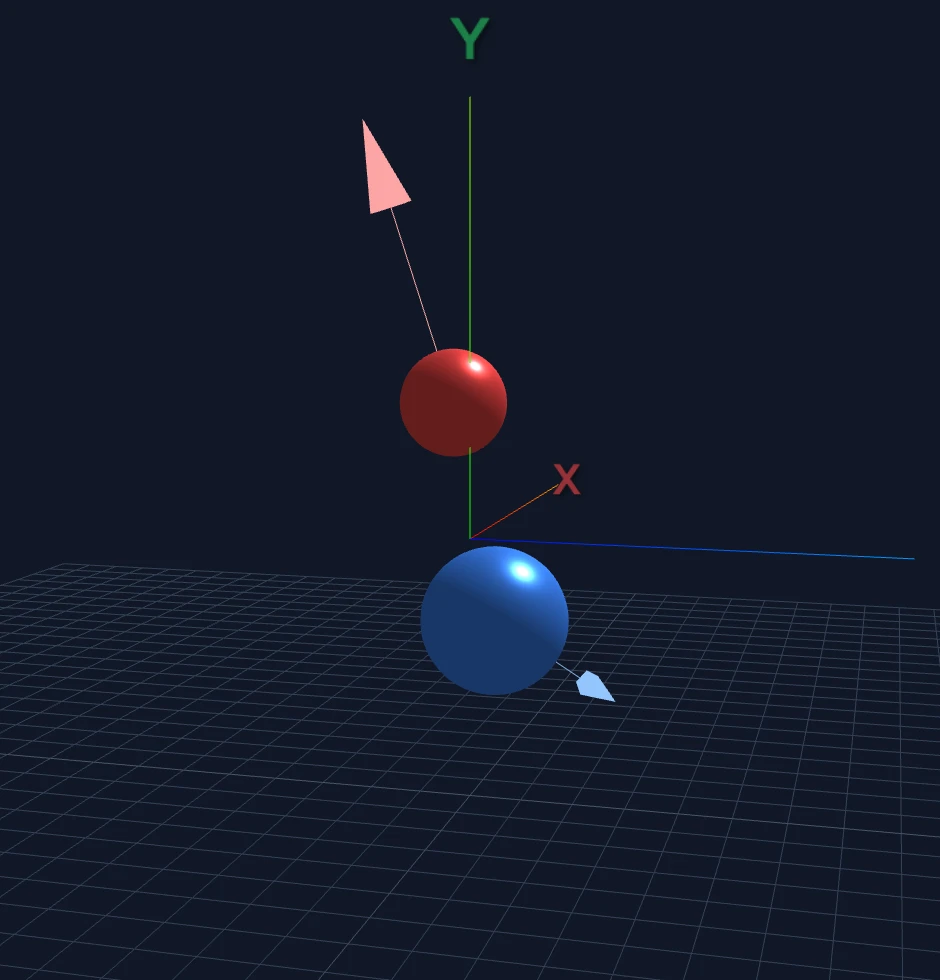
把模擬暫停,再轉動攝影機,兩球在螢幕上的位置與箭頭方向會改變,但它們的空間座標、速度與動量讀值沒有改變。投影重疊不足以證明接觸;要在同一時刻比較球心距離與半徑和,並確認兩球正在接近。下面兩圖使用同一個碰後狀態,只改觀察視角。
碰撞改變沿法線的速度
理想光滑球的碰撞衝量沿接觸瞬間的球心連線,因此速度改變量沿法線;垂直於法線的速度分量不受這個衝量影響。降低恢復係數,改變的是碰後法線相對速度,不代表三個座標方向都各自做一次一維碰撞。即使 \(e=0\),偏心碰撞的切向相對運動仍可存在,不能直接判斷兩球會黏合。
常見錯誤與迷思
五、整理與應用
重點整理
- 三維碰撞滿足總動量向量守恆。
- 向量守恆可拆成 \(x\)、\(y\)、\(z\) 三個分量方程。
- 理想球面碰撞的衝量沿兩球心連線。
- 恢復係數控制碰後法線相對速度。
- 旋轉觀察視角只改變投影,不改變物理狀態。
延伸思考與挑戰題
- 若三維碰撞為完全彈性碰撞,系統的總動量與總動能在碰撞前後分別如何變化?
- 將兩球質量設為極端懸殊,觀察碰後速度大小與方向。哪一球的運動狀態改變較明顯?
- 設計一組從俯視看似會相撞、但因 \(z\) 座標不同而擦身而過的初始條件,再旋轉視角驗證。
第三題先確認使用的投影方向。這個模擬器把 Y 當垂直方向,從上方俯視會保留 X、Z 平面;若要讓 Z 深度在投影中被隱藏,應改用沿 Z 方向觀察的視角,不能只因 Z 不同就說俯視一定重疊。